机器人控制技术:别光看人形机器人翻跟头,真正难的是让它踩稳每一步
上周去苏州的一家汽车零部件工厂蹲点,亲眼看见六轴机械臂抓着刚压好的铝合金外壳,往精度检测台放的那一下——误差比我家厨房的量杯刻度还小,0.02毫米。
我当时就愣了。
之前总觉得机器人不就是个铁架子加电机?只要硬件堆够了,跑起来自然顺。直到跟厂里的控制算法工程师聊了半小时才反应过来,大家平时刷短视频看见的人形机器人后空翻、波士顿动力的机器狗跳广场舞,那都是露在台面上的花活,真正让机器人能用、敢用、能帮企业省钱的核心,全藏在机器人控制技术的犄角旮旯里。
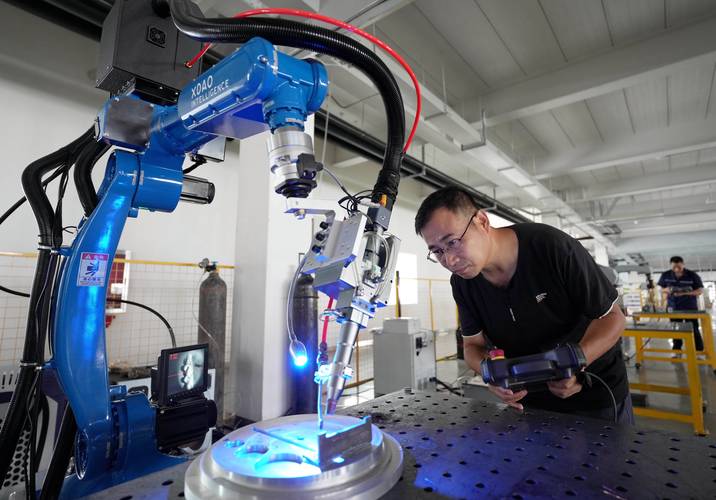 工业六轴机械臂抓取薄铝壳力控调试现场
我当时问那个工程师,你们这机械臂抓个0.1毫米厚的锂电池极耳,怎么做到不捏破的?
他直接翻了个白眼,说你以为还是那种靠预设位置硬怼的老古董?现在我们用的是基于数字孪生的力位混合控制框架,提前把整个机械臂的关节刚性、传动间隙、甚至传送带的震动频率全在虚拟模型里跑了一遍,真实场景里但凡有个风吹草动,控制器1毫秒内就能算出该给每个关节加多少扭矩。
还有个很有意思的事,之前他们厂接了个给超高层玻璃幕墙打胶的定制活,最开始用传统控制的机械臂,走到拐角的地方就卡壳,要么胶打多了流的满墙都是,要么就漏打一段,返工成本高到差点亏掉底。后来换了新的控制算法,把拐角处的路径曲率实时采样,动态调整关节的运动速度和出胶量,现在打出来的胶线,比干了二十年的老工人手还稳。
不过话说回来,大家总觉得工业机器人已经发展到顶了?真不是。上个月看IEEE的最新公开论文,清华的团队搞了个无传感器碰撞检测算法,不用额外在机械臂外面装一堆昂贵的六维力传感器,就靠电机本身的电流反馈,就能检测到有没有人走到机械臂的工作范围内,反应时间比之前的方案快了三倍,整体成本直接砍了70%。
要知道之前工厂里为了防机械臂撞到人,全是在周围装一圈安全光栅,人一靠近就直接硬停机,生产线动不动就中断,光这个一年损失的产能都够养半个算法团队。现在有了这个算法,机械臂看见人走过来,不是急刹车,是慢慢把动作停住,甚至还能往旁边挪一点给人让路——这才是真的“智能”对吧?
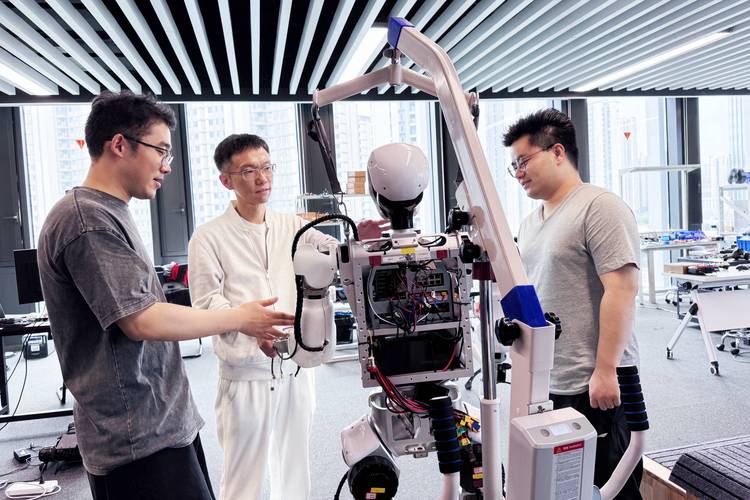 人形机器人双足行走平衡控制实验现场
我上次看那个团队的测试视频,机器人穿着布鞋走在铺满鹅卵石的小路上,走了快两百米没摔,当时整个团队在监控室里喊的声音,比中了彩票还大。
说个扎心的,之前大家总说我们的机器人硬件跟国外差多少,其实真到了落地环节,硬件差个10%的性能,靠控制算法能补回来20%的效果。举个例子,之前某国产谐波减速器的传动间隙比进口的大了0.1度,要是换在十年前的控制算法里,机械臂走到终点肯定晃半天停不下来,但是现在用了带实时误差补偿的控制算法,直接把这个间隙值提前输入到控制器里,每次走到对应位置的时候,提前给关节补个微小的角度,最后测出来的定位精度,跟用进口减速器的机械臂差不了2微米。
你说这算不算另一种弯道超车?
当然也有踩坑的时候。比如现在很多团队为了追热点,把强化学习吹得神乎其神,说什么机器人能自己学会开门、自己学会叠衣服,真拉到工厂里干两天活就露馅——今天换个门把手的位置,明天换个工作台的高度,算法直接就懵了,还得工程师蹲那重新调参数。说白了,现在的强化学习控制,本质上还是“见过的场景能搞定,没见过的全抓瞎”,跟人那种看一眼就会的泛化能力,差了十万八千里。
为什么工厂里的机械臂,比人形机器人靠谱100倍
很多人觉得工业机械臂技术已经卷到天花板了?真不是。 十年前的工厂机械臂,还得靠老工程师蹲在设备旁边调两三天PID参数,换个抓取对象的重量,整套参数就得推翻重来。抓薄铝片的时候要么捏变形,要么抓不住掉地上,生产线因为这个停半小时都是常事。 现在呢?工业六轴机械臂抓取薄铝壳力控调试现场
我当时问那个工程师,你们这机械臂抓个0.1毫米厚的锂电池极耳,怎么做到不捏破的?
他直接翻了个白眼,说你以为还是那种靠预设位置硬怼的老古董?现在我们用的是基于数字孪生的力位混合控制框架,提前把整个机械臂的关节刚性、传动间隙、甚至传送带的震动频率全在虚拟模型里跑了一遍,真实场景里但凡有个风吹草动,控制器1毫秒内就能算出该给每个关节加多少扭矩。
还有个很有意思的事,之前他们厂接了个给超高层玻璃幕墙打胶的定制活,最开始用传统控制的机械臂,走到拐角的地方就卡壳,要么胶打多了流的满墙都是,要么就漏打一段,返工成本高到差点亏掉底。后来换了新的控制算法,把拐角处的路径曲率实时采样,动态调整关节的运动速度和出胶量,现在打出来的胶线,比干了二十年的老工人手还稳。
不过话说回来,大家总觉得工业机器人已经发展到顶了?真不是。上个月看IEEE的最新公开论文,清华的团队搞了个无传感器碰撞检测算法,不用额外在机械臂外面装一堆昂贵的六维力传感器,就靠电机本身的电流反馈,就能检测到有没有人走到机械臂的工作范围内,反应时间比之前的方案快了三倍,整体成本直接砍了70%。
要知道之前工厂里为了防机械臂撞到人,全是在周围装一圈安全光栅,人一靠近就直接硬停机,生产线动不动就中断,光这个一年损失的产能都够养半个算法团队。现在有了这个算法,机械臂看见人走过来,不是急刹车,是慢慢把动作停住,甚至还能往旁边挪一点给人让路——这才是真的“智能”对吧?
人形机器人翻跟头的背后,藏着多少控制算法的坑
别以为人形机器人就是把两条腿的铁架子接上电机就能跑。 我之前跟一个做人形机器人的创业团队聊,他们最开始为了让机器人能在户外草地上不摔跤,光调走路的步态就花了8个月。 什么概念?就是你看着机器人在实验室光滑的平地上走得好好的,一踩个小石子,直接“啪”的一声跪地上,电池摔出来的时候整个团队都沉默。 为啥?因为人腿走路的时候,脚踝会实时感知地面的软硬度,膝盖的屈伸、重心的偏移全是下意识的反应,根本不用刻意思考。但机器人不行啊,它的关节反馈、重心计算全靠控制器在毫秒级时间里算出来——现在主流的人形机器人控制,用的都是模型预测控制加强化学习的混合框架,简单说就是让算法在虚拟环境里先摔个几百万次,把所有可能摔跤的场景都记下来,等真的走到真实地面上的时候,能快速调出对应的应对策略。人形机器人双足行走平衡控制实验现场
我上次看那个团队的测试视频,机器人穿着布鞋走在铺满鹅卵石的小路上,走了快两百米没摔,当时整个团队在监控室里喊的声音,比中了彩票还大。
说个扎心的,之前大家总说我们的机器人硬件跟国外差多少,其实真到了落地环节,硬件差个10%的性能,靠控制算法能补回来20%的效果。举个例子,之前某国产谐波减速器的传动间隙比进口的大了0.1度,要是换在十年前的控制算法里,机械臂走到终点肯定晃半天停不下来,但是现在用了带实时误差补偿的控制算法,直接把这个间隙值提前输入到控制器里,每次走到对应位置的时候,提前给关节补个微小的角度,最后测出来的定位精度,跟用进口减速器的机械臂差不了2微米。
你说这算不算另一种弯道超车?
当然也有踩坑的时候。比如现在很多团队为了追热点,把强化学习吹得神乎其神,说什么机器人能自己学会开门、自己学会叠衣服,真拉到工厂里干两天活就露馅——今天换个门把手的位置,明天换个工作台的高度,算法直接就懵了,还得工程师蹲那重新调参数。说白了,现在的强化学习控制,本质上还是“见过的场景能搞定,没见过的全抓瞎”,跟人那种看一眼就会的泛化能力,差了十万八千里。