那束红光扫过锂电极片:光电技术应用里一个被低估的坑
夜班三点十七分,涂布机报警。不是断料,也不是张力飞了。是极片厚度曲线突然抽了一下。我从折叠床上爬起来,脑子里只有一句话:又来了。
现场那套激光位移传感器,外壳擦得锃亮,参数表也漂亮。分辨率零点几微米,采样率几十千赫兹。供应商拍胸脯说够用。可它隔三差五就抖一下,像人打嗝。停一次线,后面全乱。说实话,这种时候你很难对“光电技术应用”这四个字保持浪漫想象。
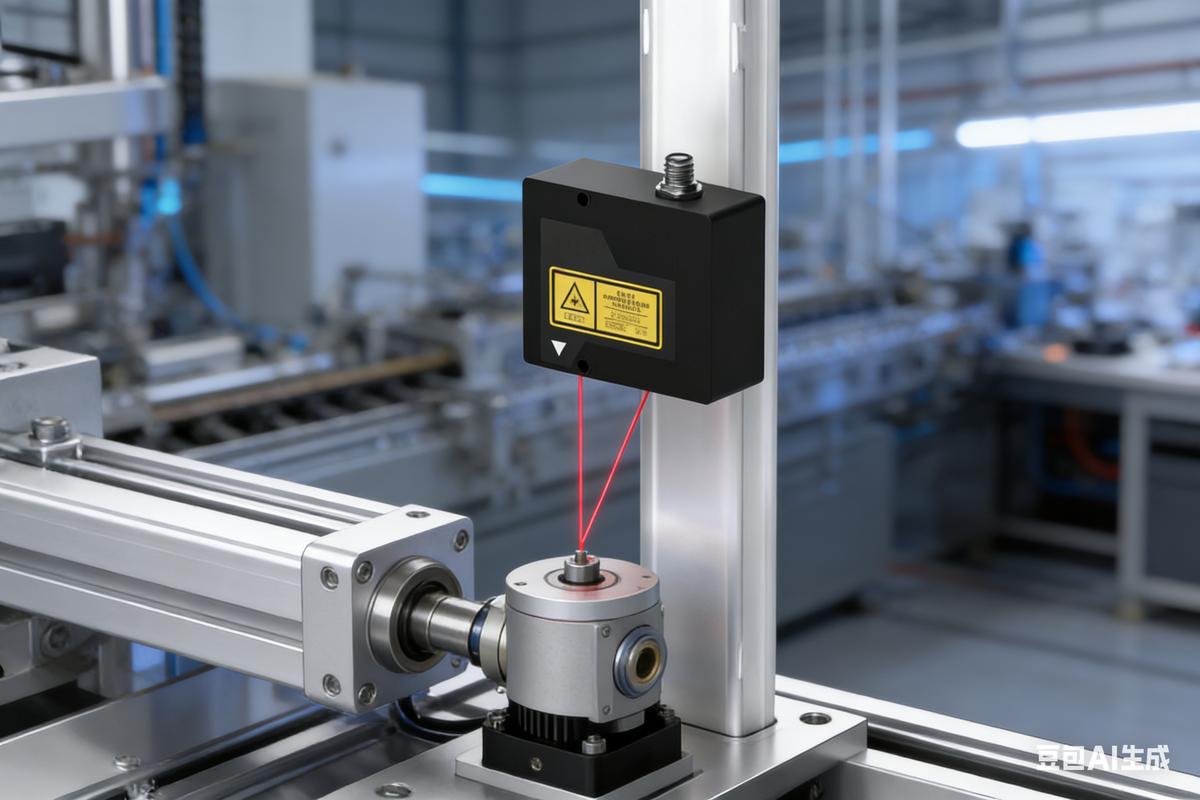 锂电极片涂布产线激光位移传感器在线检测场景
先别急着骂传感器,光斑里藏着答案
激光三角测量,名字挺唬人。拆开看,不复杂。传感器里有个激光器,打出一束光,落到被测物表面。反射光被另一侧的镜头接住,投在CMOS或者CCD上。物体远近一变,光斑在芯片上的位置就挪。几何三角关系一算,距离就出来了。
像什么?像你拿手电筒斜着照墙,手在光路里晃,墙上的影子会跑。只不过这里跑的是光斑,尺子是像素。
问题也在这。光斑不是理想点。它是一团有形状、有能量分布的光。被测面粗糙一点、倾斜一点、颜色深一点,光斑就变形。芯片看到的“中心”跟着漂。你以为在测厚度,其实在测表面状态。
那晚的极片,涂层边缘有轻微起伏。铜箔反光,涂层哑光。光斑一半打在亮面上,一半落在暗面上。传感器输出的不是距离,是“纠结”。曲线抽一下,太正常了。
参数表不会告诉你的事:分辨率、精度、重复性不是一回事
很多人选型,盯着分辨率。零点零几微米,看着安心。可分辨率是“能分出多小变化”,精度是“离真值有多远”,重复性是“同一位置再来一次,散不散”。三码事。
现场还有振动。涂布机不是光学平台。地面微震、辊子转动、风管抖动,都会进到信号里。传感器采样率高,是好事,也是坏事。它把振动也采回来了。你看到的高频毛刺,可能不是涂层,是机器在喘气。
所以别只问传感器能不能测。要问:装在哪、离辊多远、角度多少、被测面是什么、产线节拍多快、数据怎么滤波。少问一句,夜班多一次。
 激光三角测量原理光路与被测表面倾角示意图
蓝光、红光,不是颜色游戏
后来我们换了蓝光激光的型号。不是钱多。铜箔和部分涂层对蓝光吸收更稳,光斑在粗糙表面的散斑噪声小一些。红光在镜面、高反材料上容易“飞点”,蓝光短波长,聚焦光斑小,对细小特征友好一些。
但别一听蓝光就上头。深色吸光材料,蓝光能量不够,信噪比照样难看。透明膜、玻璃,激光可能穿过去,测到的不是你想要的表面。镜面材料,得考虑镜面反射方向,安装角度不对,接收镜头直接瞎。
这行有个朴素道理:光电技术应用不是买一个盒子,是搭一条光路。光路不对,算法白费。
它到底用在哪,又在哪里翻车
 它到底用在哪,又在哪里翻车
锂电极片涂布只是个小切口。同样的三角测量,在3C玻璃厚度、半导体封装、汽车焊缝跟踪、木工板面缺陷、橡胶轮胎轮廓里都能见到。产线上跑得欢,靠的是非接触、快、能连续采数。
翻车场景也集中。高反的金属拉丝面,光斑被拉成一条线。透明薄膜,光直接透过去。粉尘大的车间,镜头两天就蒙一层。水汽重的环境,光路散射。还有标定。传感器出厂标定,装到现场角度一变,基线变了,不重新标,数据就是偏的。
我见过有人拿激光位移传感器测黑色橡胶,信号弱得可怜,然后怪厂家。也见过把传感器装在振动的支架上,数据抖成心电图,然后说光电技术应用不靠谱。说实话,工具没脾气,人有。
还有个误区:拿单点激光去扫整个面。单点就是单点,它只知道一个位置。要轮廓,得加扫描机构,或者上线激光。线激光一次拿一条线,但那条线也有宽度、有盲区、有遮挡。别把“看见”当成“测准”。
边界感,得先于参数
 边界感,得先于参数
光电技术应用的边界,常常不是光本身,是环境。温度漂移会让结构件热胀冷缩,零点慢慢跑。产线加速度、电磁干扰、网络延迟,都会让数据晚到半拍。你拿晚到的数据去做闭环,控制就会追着影子跑。
所以现场我一般先做三件事:固定光路、量化噪声、留标定口。固定光路不是拧紧螺丝就完事,支架刚度、热对称、线缆应力都得看。量化噪声是让产线空跑,采一段数据,看波动来源。留标定口是给未来换批次、换涂层、换环境留后路。
那晚处理完,天快亮了。我把传感器角度调了两度,加了遮光罩,换了蓝光型号,滤波窗口从窄调到中。曲线稳了。不是魔法。只是光路终于说人话了。
光电技术应用这事,说到底是让光替你看见,再让算法替你判断。可光有脾气,现场有灰尘,人有侥幸。你得蹲下来,看一眼那束光落在什么表面上。很多答案,不在参数表里,在那团光斑里。